Robots de Ordeño Voluntario (VMS/AMS): Precios, Comparativa de Marcas y Manejo Zootécnico
El robot de ordeño en tambos lecheros es un sistema de ordeño voluntario (AMS) que automatiza la extracción de leche, higiene y monitoreo biofísico individual. Se implementa mediante tráfico voluntario y ración diferenciada, manteniendo umbrales de 2,4 a 2,8 ordeños/vaca/día y un tiempo de ocupación inferior al 85%, lo que previene mastitis subclínica y optimiza la rentabilidad lechera [4].
- Desafío Técnico y Causa Primaria: El robot de ordeño en tambos lecheros requiere optimizar la inversión de 105.000 a 220.000 USD reduciendo descartes y mano de obra en bovinos.
- Impacto Cuantitativo: Reducción de mano de obra operativa del 50% al 60%, incremento productivo de 30,8 a 32,5 L/vaca/día y amortización en 18 a 24 meses.
- Protocolo de Intervención Verificado: Implementar tráfico libre o guiado en 3 bloques, balanceado atractor de 1,5 a 3,0 kg/visita y secado de 40 a 70 días con biosensores de conductividad.
Robot de Ordeño: Precio y Retorno de Inversión en Tambos
La adquisición de un robot de ordeño exige una inversión de capital de 105.000 a 220.000 USD por módulo operativo para 60 a 75 vacas en ordeño [4].
La viabilidad económica del ordeño robótico voluntario (AMS, por sus siglas en inglés Automatic Milking System) no depende únicamente del valor de compra del equipamiento, sino del análisis financiero de amortización por litro de leche producido y el ahorro sustancial en costos operativos [4], [17]. Un box individual de ordeño tiene un costo promedio en el mercado latinoamericano que oscila entre los 105.000 y 150.000 USD sólo por la unidad robótica, alcanzando entre 180.000 y 220.000 USD cuando se contabilizan las adecuar de obra civil, estabilización eléctrica, tanques de enfriamiento compatibles y sistemas automatizados de tráfico [4], [33]. En contraposición, los sistemas rotativos automatizados a gran escala (como las plataformas de 24 a 60 puestos) pueden superar los 3,5 a 4,0 millones de USD, requiriendo un volumen de rodeo de más de 550 vacas para diluir la inversión inicial [4].
El retorno sobre la inversión (ROI) se fundamenta en tres pilares productivos cuantificables:
- Sustitución y Eficiencia de la Mano de Obra: El robot elimina las tareas físicas repetitivas de la sala de ordeño tradicional, reduciendo el requerimiento de personal especializado en un 50% a 60% por cada 100 vacas [4], [15]. Esto permite a un solo operario gestionar hasta un 54% más de animales, reasignando horas de trabajo hacia la gestión de praderas, nutrición y salud del rodeo [7].
- Incremento de la Frecuencia de Ordeño y Expresión Genética: Al pasar de 2 ordeños tradicionales a una media voluntaria de 2,4 a 2,8 ordeños/vaca/día, la presión intramamaria disminuye, estimulando la síntesis continua en las células secretoras de la glándula mamaria [21]. Esta fisiología optimizada genera un aumento del 10% al 20% en la producción diaria de leche, alcanzando promedios sostenidos de 30,8 a 32,5 litros/vaca/día en rodeos Holstein de alta exigencia [17], [18].
- Disminución del Descarte Involuntario: Mediante la detección temprana de patologías metabólicas y reproductivas, la tasa de descarte forzado se reduce drásticamente [4], [22]. Teniendo en cuenta que más del 66% de las vacas eliminadas por "baja producción" obedecen en realidad a fallas reproductivas (días abiertos excesivos), la precisión de los biosensores robóticos permite salvar entre 1 y 3 vacas mensuales en rodeos de 1.000 cabezas, pagando el costo del equipamiento tecnológico en plazos de 18 a 24 meses [4].
"Un robot de ordeño vale sobre 105.000 dólares por unidad, pero la inversión total exige evaluar la amortización por litro producido y la capacidad de reducir mermas en la recría y el desecho involuntario." — Hector Muñoz, Consultor Internacional en Lechería [4]
Comparativa: Robot de Ordeño Lely Astronaut, GEA y DeLaval VMS
La selección de la plataforma robótica óptima requiere comparar los mecanismos de acople, visión artificial, modularidad y capacidad operativa entre Lely Astronaut A5, DeLaval VMS V300 y GEA DairyRobot R9500 [35].
En el mercado global de lechería de precisión coexisten diferentes filosofías de ingeniería de ordeño robótico. Lely (pionero con la serie Astronaut A5), DeLaval (con su línea VMS V300/V310) y GEA (DairyRobot R9500), junto a alternativas emergentes como Fullwood Merlin/Madero, ofrecen abordajes técnicos diferenciados para el acople de pezoneras, lavado de cuartos, análisis de calidad de leche y mantenimiento [35].
| Característica / Parámetro | Lely Astronaut A5 | DeLaval VMS V300 | GEA DairyRobot R9500 |
|---|---|---|---|
| Mecanismo de Acople Brazo | Híbrido Eléctrico (Brazo híbrido con movimiento libre) | Brazo Robótico Hidráulico / Neumático guiado | Brazo Centralizado Robótico Servoasistido |
| Tecnología de Visión / Cáncer | Cámara 3D híbrida y sensores de posición láser | DeLaval InSight™ (Cámara 3D + Láser ToF) | Cámara 3D con iluminación LED de alta definición |
| Preparación y Sanidad de Ubre | Vasos de preparación dedicados (lavado, estimulación, secado) | PureFlow™ (Vaso transparente dedicado para preparación) | Preparación "In-Liner Everything" (todo dentro de la pezonera) |
| Capacidad Operativa Máxima | 65 a 75 vacas / box / día | 60 a 70 vacas / box / día | 60 a 70 vacas / box / día |
| Biosensores Lácteos Estándar | MQC (Conductividad, Color, Temperatura, Tiempo de Flujo) | MQC C / OCC (Conductividad, Conteo de Células Somáticas en vivo) | Sensores por cuarto (Conductividad, Temperatura, Color) |
| Modo de Tráfico Recomendado | Tráfico Libre (Free Flow) con incentivo de alimento | Tráfico libre o guiado (Milk First / Feed First) | Tráfico guiado o libre de baja resistencia |
| Referencia Técnica | [35] | [4], [35] | [35] |
El diferencial decisivo entre estas tecnologías radica en la velocidad y precisión del acople en pezones de morfología compleja (pezones muy juntos o cruzables). Mientras DeLaval InSight™ utiliza algoritmos de tiempo de vuelo (Time-of-Flight) para acoplar sin necesidad de aprendizaje manual previo por parte del operario, la tecnología Lely Astronaut reduce drásticamente el consumo energético del brazo robótico al seguir los movimientos fisiológicos del animal durante el ordeño mediante un brazo basculante libre [35]. Por su parte, GEA destaca por su concepto de preparación e higienización integral dentro del mismo cuerpo de la pezonera (In-Liner Everything), reduciendo los segundos totales del ciclo de ordeño [35].
Alimentación y Nutrición en Sistemas de Ordeño Voluntario VMS
La formulación de raciones en tambos robotizados combina un TMR parcial en comedero con la distribución de alimento concentrado atractor en el box de ordeño [13].
En los sistemas de ordeño voluntario, el estímulo nutricional es el motor primario que genera la motivación conductual para que las vacas acudan al robot sin intervención humana [12], [13]. La estrategia nutricional se divide operacionalmente en dos componentes:
- Ración Parcialmente Mezclada (PMR - Partial Mixed Ration): Se distribuye en la pista de alimentación o comedero. Su formulación debe estar ajustada para cubrir el mantenimiento metabólico y una producción de leche base (generalmente 5 a 7 litros por debajo del promedio productivo del lote) [13]. Una PMR excesivamente rica en energía reduce la motivación del animal para buscar el concentrado atractor del robot, colapsando el volumen de visitas voluntarias [12].
- Concentrado Atractor en el Box de Ordeño: Se suministra de forma personalizada mediante el dosificador del robot [25]. La cantidad asignada oscila entre 1,5 kg y 3,5 kg por vaca/día, ajustándose dinámicamente según la curva de lactancia, los días en leche (DEL) y el rendimiento individual [13], [25].
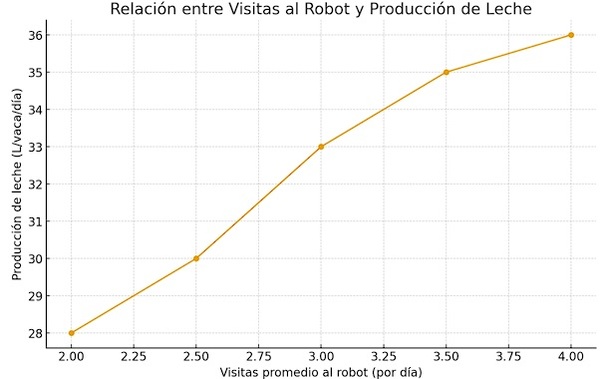
Las características físicas del alimento en el robot son críticas. El peletizado debe presentar una dureza superior (PDI > 95%) para evitar la presencia de finos y polvo que rechaza el animal, con un tamaño de pellet de 4 a 6 mm e ingredientes de altísima palatabilidad (como aromatizantes, melaza, maíz aromatizado y harina de soja) [13]. Un error frecuente en la mezcla o en la calibración del dosificador puede provocar fluctuaciones en el consumo, alterando los tiempos de rumia registrados por los collares de monitoreo y desencadenando desórdenes digestivos como la acidosis ruminal subaguda (SARA) [1], [4].
"La robótica es un sistema que vino para quedarse; la proyección en países como Argentina es superar los 1.000 robots activos, siendo la nutrición y el bienestar animal las variables clave para sostener la rentabilidad." — Méd. Vet. Leandro Abate Daga, Especialista en Ordeño Robótico [3]
Salud de la Ubre: Biosensores y Mastitis en Ordeño Robotizado
Los biosensores integrados en los robots de ordeño permiten la detección temprana de mastitis subclínica mediante el monitoreo continuo de conductividad eléctrica, colorimetría, temperatura y conteo celular [31].
La medicina veterinaria preventiva en tambos robóticos se apoya en el análisis de datos de ordeño en tiempo real [5], [6]. Dado que el ojo humano no interviene directamente durante la preparación de la ubre, el software de gestión (ej. DelPro, Horizon, DairyPlan) procesa múltiples variables físicas y bioquímicas extraídas por pezón individual durante cada ordeño [6], [31]:
- Conductividad Eléctrica (CE): Las infecciones intramamarias alteran la permeabilidad de los capilares lácteos, incrementando la concentración de iones Sodio (Na+) y Cloro (Cl^-) en la leche [31]. Un aumento repentino en la CE de un cuarto individual, en comparación con el promedio de la vaca o los tres cuartos restantes, genera una alerta inmediata de mastitis subclínica hasta 48 horas antes de la aparición de signos clínicos visibles [31].
- Conteo de Células Somáticas en Vivo (OCC / MQC-C): Equipos con contadores ópticos automáticos determinan la presencia de células inflamatorias en tiempo real, permitiendo desviar automáticamente la leche con mas de 400.000 CS/ml fuera del tanque de frío general [16], [31].
- Sensores de Colorimetría y Espectrometría: Detectan trazas microscópicas de sangre o alteraciones en la transparencia y componentes (grasa y proteína), desviando leches anormales o colostrales de forma autónoma [16], [25].
El protocolo sanitario exige además un manejo riguroso del Período Seco (de 40 a 70 días de duración) mediante el uso de selladores internos de pezones y terapia de secado electiva [32]. La desinfección automatizada de pezoneras mediante vapor, agua caliente a 80 °C o ácido peracético entre cada ordeño evita de manera efectiva la transmisión cruzada de patógenos contagiosos como Staphylococcus aureus o Streptococcus agalactiae [31], [34].
"El robot de ordeño transforma la recolección de datos en decisiones inmediatas; la combinación de indicadores de salud, reproducción y confort revoluciona la gestión lechera." — Ing. Miguel Taverna, Especialista del INTA [5], [6]
Ordeño Robotizado en Sistemas de Base Pastoril y Confinamiento
La adaptación del ordeño robótico a sistemas pastoriles requiere estructurar el pastoreo en tres bloques diarios de pradera para asegurar un tráfico voluntario constante [24].
A nivel mundial, la implementación del AMS se divide en dos grandes enfoques estructurales:
1. Sistemas de Confinamiento (Free-Stall / Compost Barn / Dry-Lot)
En estos esquemas, las vacas permanecen en galpones bajo condiciones ambientales controladas. Se puede adoptar un Tráfico Libre (Free Flow), donde los animales se desplazan libremente desde las camas hasta los comederos o los robots sin restricciones físicas, o un Tráfico Guiado (Guided Flow), donde puertas de selección inteligentes (smart gates) direccionan a la vaca hacia el robot solo si ha cumplido su intervalo mínimo de ordeño (por ejemplo, más de 6 horas desde la última visita) [12], [14]. El tráfico libre ha demostrado ser sumamente eficiente en rodeos medianos y bien estructurados, alcanzando mayores promedios de visitas diarias [12].
2. Sistemas de Base Pastoril
Comunes en Argentina, Uruguay, Chile, Australia y Nueva Zelanda, estos tambos exigen que las vacas caminen distancias de entre 300 y 1.500 metros hacia las parcelas [13], [24]. Para garantizar la frecuencia de visitas voluntarias sin elevar el trabajo humano de arreo ("vacas atrasadas" o fetch cows), se utiliza el sistema de Pastoreo en 3 Bloques (A-B-C) [24]:
- Bloque A (08:00 a 16:00 hs): Acceso a la Parcela A. La apertura de la puerta de selección incentiva el regreso de las vacas hacia el centro de ordeño.
- Bloque B (16:00 a 00:00 hs): Acceso a la Parcela B tras atravesar el robot o ser reevaluadas por la puerta inteligente.
- Bloque C (00:00 a 08:00 hs): Acceso a la Parcela C, garantizando una ingesta continua de materia seca fresca rica en fibra digestible [13], [24].
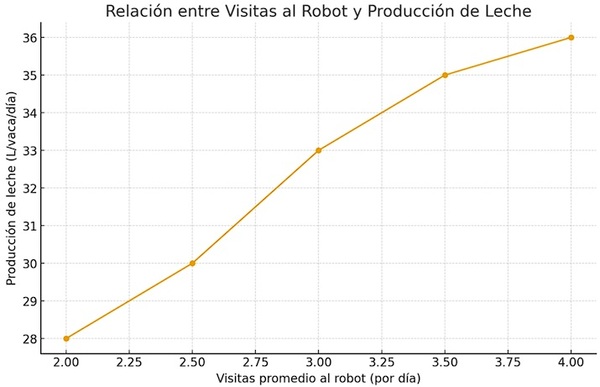
El mitigación del estrés calórico mediante sombreaderos, ventiladores industriales y aspersores en las áreas de espera previas al robot resulta indispensable [4]. Cuando el índice de temperatura y humedad (ITH) supera los 72 puntos, el comportamiento de visita voluntaria cae drásticamente; la instalación de duchas tipo refrescado en la zona de pre-ordeño restaura la fluidez del tráfico hasta en un 35% durante los meses estivales [4].
Manejo del Preparto y Adaptación de Vacas al Tambo Robotizado
El periodo de preparto constituye el punto crítico de control para garantizar una alta frecuencia de visitas y minimizar el descarte involuntario en rodeos robotizados [30].
El éxito zootécnico del ordeño robótico se decide durante las 3 a 4 semanas previas al parto [30]. La adaptación del animal al robot requiere una estrategia integral de manejo de la locomoción, confort y comportamiento social [30]:
- Salud Podal Preventiva: Las cojeras o lesiones de pezuña (dermatitis digital, úlceras de suela) son la causa número uno de la caída en el tráfico voluntario [30]. Las vacas con dolor podal evitan caminar hacia el robot, requiriendo arreo manual constante y aumentando el riesgo de ser descartadas. Se exige un recorte preventivo funcional de pezuñas (despalme) a todas las vacas al momento del secado y un monitoreo continuo de puntuación de locomoción [30].
- Entrenamiento de Vaquillonas Primerizas: Entre 14 y 21 días antes de la fecha probable de parto, las vaquillonas de primer reemplazo deben pasar diariamente por una estación robótica inactiva o "dummy box" donde se les dispensa una pequeña porción de concentrado [30]. Este aprendizaje reduce la neofobia, el nivel de cortisol plasmático y los episodios de patadas durante el primer acople postparto [30].
- Monitoreo con Biosensores en Transición: El uso de collares o aretes inteligentes con acelerómetros permite medir los minutos diarios de rumia y descanso [4]. Un descenso en la rumia por debajo de los 400 minutos/día durante las 48 horas posteriores al parto alerta sobre el desarrollo de hipocalcemia subclínica, cetosis o metritis, permitiendo intervenciones terapéuticas antes de que el animal reduzca drásticamente su producción lechera [4], [19].
Tabla de Puntos Críticos de Control (PCC) en la Implementación de AMS
El éxito operativo y la máxima rentabilidad de un tambo robotizado exigen la ejecución rigurosa de diez Puntos Críticos de Control en el manejo zootécnico y tecnológico [9].
| Etapa / Punto Crítico | Parámetro Operativo / Umbral | Riesgo Zootécnico por Desviación | Acción Correctiva / Protocolo | Cita Técnica |
|---|---|---|---|---|
| 1. Selección Genética Morfológica | Profundidad de ubre > 2 cm sobre el corvejón; Pezones > 3 cm separación | Fallas de acople robótico y rechazo por cámara 3D / láser | Descarte selectivo o uso de toros correctores en ligamento mamario | [21], [35] |
| 2. Salud Podal y Locomoción | Lesiones de pezuña en < 5% del rodeo; Puntuación de Locomoción < 2 | Caída drástica del tráfico voluntario y aumento de vacas "atrasadas" | Despalme funcional preventivo al secado y pediluvios de sulfato de cobre | [30] |
| 3. Entrenamiento de Primerizas | 14 a 21 días de acostumbramiento preparto en el box con alimento | Estrés agudo al parto, patadas al acople y demora en flujo de leche | Paso guiado de vaquillonas con ración atractor en el robot | [30] |
| 4. Estrategia Nutricional PMR | PMR formulada para 5 a 7 L por debajo del promedio del lote | Falta de incentivo para visitar el robot o cetosis por baja ingesta | Ajustar la densidad energética en pesebre e incrementar palatabilidad | [13] |
| 5. Calidad del Pellet Atractor | Dureza PDI > 95%; Polvo y finos < 2%; Diámetro 4-6 mm | Rechazo de ración en el box y disminución de visitas robóticas | Calibración de dosificadores y exigencia de calidad al proveedor de alimento | [13] |
| 6. Diseño del Tráfico Pastoril | 3 Bloques de Pastoreo (A-B-C) con rotación cada 8 horas | Intervalos entre ordeños > 14 horas y baja de producción | Manejo estricto de puertas de selección y disponibilidad de materia seca | [24] |
| 7. Mitigación de Estrés Calórico | Índice ITH < 72 en zonas de espera y galpones | Desplome del tráfico robótico en horas de radiación máxima | Instalación de sombreaderos, ventiladores de alta velocidad y aspersión | [4] |
| 8. Monitoreo de Biosensores | Conductividad Eléctrica (CE) y alerta de Células Somáticas | Progresión de mastitis subclínica a clínica y pérdida de cuartos | Revisión de alertas en software, despunte manual y tratamiento focalizado | [31] |
| 9. Protocolo de Secado | Período Seco de 40 a 70 días con sellador interno de pezones | Infecciones intramamarias en el parto y bajo pico de lactancia | Terapia de secado combinada (antibiótico + sellador de pezón) | [32] |
| 10. Higiene y Sanitización Inter-Ordeño | Lavado de pezoneras a 80 °C o vaporización peracética continua | Contaminación cruzada de bacterias contagiosas entre vacas | Mantenimiento preventivo de bombas dosificadoras y verificación de vapor | [34] |
Preguntas Frecuentes (FAQ)
Q: ¿Cuánto cuesta un robot de ordeño? A: Un robot de ordeño individual tiene un precio inicial aproximado de 105.000 a 150.000 USD por box operativo. Al sumar obra civil, sistemas eléctricos y refrigeración, la inversión total alcanza de 180.000 a 220.000 USD por módulo para 60 a 75 vacas [4].
Q: ¿Cuál es el mejor robot de ordeño? A: El mejor robot depende del sistema productivo: Lely Astronaut A5 destaca en tráfico libre y bienestar; DeLaval VMS V300 ofrece máxima velocidad de acople con InSight™; y GEA DairyRobot R9500 sobresale en higienización integral dentro de la pezonera [35].
Q: ¿Qué precio tiene una máquina de ordeño? A: Una máquina de ordeño mecánica convencional directa o de balde cuesta entre 1.500 y 5.000 USD, mientras que salas de ordeño línea de leche oscilan entre 25.000 y 80.000 USD. Los robots automatizados VMS superan los 105.000 USD por box [4].
Q: ¿Cuál es el robot más avanzado del mundo en 2026? A: Los modelos DeLaval VMS V310 y Lely Astronaut A5 integran inteligencia artificial predictiva y biosensores en tiempo real capaces de confirmar preñeces, detectar anestro, analizar células somáticas y prevenir acidosis ruminal sin reactivos externos [16], [28].
Q: ¿Cuántas vacas puede ordeñar un robot de ordeño por día? A: Un box robótico de ordeño voluntario procesa eficientemente entre 60 y 75 vacas lecheras por día, alcanzando entre 150 y 180 ordeños totales diarios con un tiempo de ocupación ideal del 80% al 85% [4], [18].
Fuentes y Referencias Técnicas
Este artículo fue construido utilizando exclusivamente conocimiento empírico validado de la comunidad de expertos:
-
Felix Soriano: Tecnología en monitoreo de alimentación
-
Felix Soriano: Impacto de la capacitación en la rentabilidad del tambo
-
Leandro Abate Daga: Robótica en Lechería Argentina: Proyección de 400 a 1000 Robots Activos
-
Hector Muñoz: Robot de ordeño: Integración tecnológica y ahorro de mano de obra
-
Ing. Miguel Taverna: Impacto de robots de ordeño en la eficiencia del tambo
-
Ing. Miguel Taverna: Datos clave de robots de ordeño para gestión
-
Enrique Bombal: Ordeño Robótico: 54% Más Vacas por Empleado
-
Valentin Antonio Braggio: Tecnología y eficiencia en producción lechera
-
Ignacio Torres: Claves para un proyecto robótico exitoso en lechería
-
Ing. Miguel Taverna: Impacto social del robot de ordeño en operarios
-
Keisy Montechiari: Automatización y Bienestar Animal en Tambos Lecheros
-
Leandro Abate Daga: Sistemas de Ordeño Robotizado: Flujo Libre vs. Guiado
-
Emilio Walter: Implementación de tambo robotizado con pastoreo
-
Leandro Abate Daga: Tipos de Flujo en Ordeño Robotizado
-
Álvaro García: Ahorro de Mano de Obra con Ordeño Robotizado en Lechería
-
Lynn Olthof, Kevin Dhuyvetter, Corey Clark and Barry Bradford: Ordeño robótico: Estabilidad vs. Rentabilidad en lechería
-
Ing. Miguel Taverna: Producción Diaria en Tambo Robot
-
Umberto Francesa,MVZ: Robots Nodrizas en Alimentación de Becerras
-
Cristian Chiavassa: Tecnología y Rentabilidad en Tambos Lecheros
-
Marcos Snyder: Ordeño robótico: clave para el potencial genético lechero
-
Ariel Capitaine Funes: Costos de Vacas Vacías y la Necesidad de Reposición
-
Antonio Callejo Ramos: Automatización para Reducir Carga de Trabajo
-
Luis Orlando Millapán: Optimización de Tráfico en Ordeño Robótico Pastoril
-
Guillermo Schroeder: Robots de Ordeño y Nutrición Individualizada
-
Dr. Eial Izak: RAP: Automatización y eficiencia laboral en tambos argentinos
-
Luis Calvinho: Productividad y Tamaño Tambos Argentina
-
Pastor Ponce Ceballo: Monitoreo inteligente de rebaños lecheros con IA
-
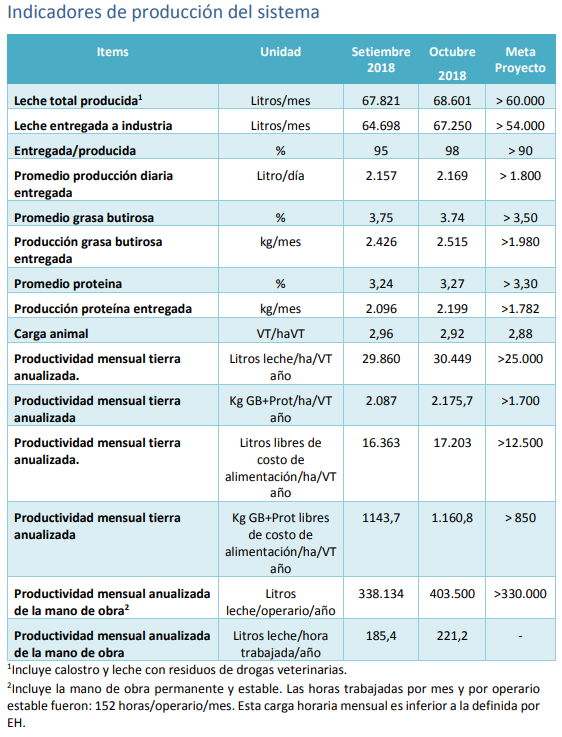
Ing. Miguel Taverna: Indicadores Tambo Robot INTA Rafaela Dic 2018
-
Méd. Vet. Leandro Abate Daga: Locomoción y confort preparto en AMS
-
Eial Izak, Pablo Bergonzelli, Nahuel Corbalán: Anticipación de Mastitis Subclínica con Sensores de Ordeño
-
Dr. Eial Izak: Período Seco Óptimo para Ubre Sana en Ordeño Robotizado
-
Charriau: Rentabilidad de tanques de leche usados en lecherías
-
Marcos Klein Ruiz: Energía Solar en Lecherías: Eficiencia y Sanidad
-
Alvaro Arias: Empresas de ordeño robótico y automatización lechera


Inteligencia Artificial en nutrición animal: datos, procesos y toma de decisiones
Incluir DL-metionina en la alimentación de vacas lecheras, incluso durante las olas de calor

Lesiones podales en ganado lechero: Entrevista radial a Susana Valdes


Bienestar en Granjas lecheras de pequeña escala

Quelatos minerales de aminoacidos
Inteligencia Artificial en nutrición animal: datos, procesos y toma de decisiones
Incluir DL-metionina en la alimentación de vacas lecheras, incluso durante las olas de calor


Lesiones podales en ganado lechero: Entrevista radial a Susana Valdes
Bienestar en Granjas lecheras de pequeña escala


