Ensacado y Embolsado de Alimentos Balanceados: Automatización, Eficiencia y Control de Peso en Planta
El ensacado y embolsado de alimentos balanceados es el proceso electromecánico final de dosificación, pesaje, llenado, sellado y paletizado de raciones agroindustriales. Su optimización se implementa mediante celdas de pesaje dinámico, manteniendo umbrales de tolerancia de ±10 g y eficiencias productivas del 99%, lo que previene mermas operativas y optimiza la rentabilidad industrial [11].
- Desafío Técnico y Causa Primaria: El ensacado y embolsado de alimentos balanceados presenta mermas por sobrepeso de sacos e inconsistencias graves en el pesaje dinámico continuo.
- Impacto Cuantitativo: Pérdidas financieras de hasta $120.000 USD anuales por sobrellenado, variaciones de peso de ±2,5% y caídas del 18% en velocidad de despacho.
- Protocolo de Intervención Verificado: Implementación de pesaje neto dinámico con control "producto en cola", visión artificial, sellado hermético y paletizado robótico.
Ensacadora Manual vs. Automática en Alimentos Balanceados
El ensacado automático reduce la variabilidad del peso en un 85% y elimina los costos ocultos de mermas e ineficiencias laborales en plantas agroindustriales. En la fabricación moderna de raciones para aves, cerdos, bovinos y especies acuícolas, la etapa final de envasado representa la última barrera de control de calidad y garantía comercial [19]. La transición desde métodos manuales hacia plataformas robotizadas de ensacado impacta de forma directa sobre la velocidad de línea, la precisión del volumen empacado y el cumplimiento de las normativas sanitarias vigentes [23].
En esquemas manuales, un operario posiciona la bolsa, activa la descarga mediante pedal o palanca y realiza el cosido de forma discontinua. Este método presenta desviaciones de peso de hasta ±500 g por saco de 40 kg, generando pérdidas sistemáticas por regalía de producto o reclamos de clientes por sacos incompletos [21]. Por el contrario, los sistemas automáticos integran colocadores mecánicos de sacos, celdas de carga electromecánicas de alta frecuencia y estaciones automáticas de cosido, termosellado o ultrasonido, alcanzando cadencias continuas de hasta 1.200 sacos/hora [13].
"La automatización del embolsado no solo busca eliminar mano de obra, sino establecer un ritmo de producción constante, eliminar paradas no programadas por fallos humanos y obtener trazabilidad digital en tiempo real lote a lote." — Miquel Parramona, PAYPER / Concetti [13]
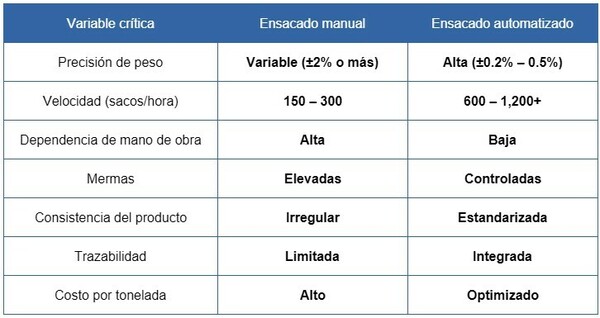
Comparativa Tecnológica de Modalidades de Ensacado
| Parámetro Operativo | Ensacado Manual | Ensacado Semiautomático | Ensacado Automático Robótico |
|---|---|---|---|
| Capacidad de Producción | 120 a 200 sacos/h | 300 a 500 sacos/h | 800 a 1.200 sacos/h |
| Tolerancia de Pesaje | ±250 g a ±500 g | ±50 g a ±100 g | ±5 g a ±15 g |
| Costo Laboral Directo | 4 a 6 operarios/línea | 2 a 3 operarios/línea | 0,5 operarios/línea (supervisión) |
| Riesgo Ergonómico (ART) | Muy elevado (levantamiento) | Moderado (asistencia mecánica) | Nulo (intervención robótica) |
| Trazabilidad Lote a Lote | Manual / Registro en papel | Parcial / Impresión básica | Total / Integración con PLC-ERP |
| Referencia Técnica | [19] | [15] | [9] |
Adicionalmente, la salud ocupacional y las normativas de seguridad laboral vigentes impulsan la erradicación del ensacado manual de 40 kg o 50 kg [35]. Diversas legislaciones agroindustriales internacionales limitan el manejo manual de cargas a un máximo de 25 kg por trabajador para prevenir patologías lumbares y ausentismo laboral. La adopción de robots ensacadores no solo blinda a la empresa frente a responsabilidades civiles, sino que estabiliza el costo operativo por tonelada empacada [9].
Automatización de Ensacado y Paletizado de Pet Food
Las líneas de pet food requieren sistemas de ensacado versátiles capaces de procesar formatos variados con velocidad y protección higiénica. A diferencia de las raciones para ganadería masiva, el alimento balanceado para perros y gatos se caracteriza por una amplia estratificación de empaques, que abarca desde bolsas pequeñas de 1,5 kg hasta sacos comerciales de 25 kg, con cierres complejos tipo zipper, asas integradas o fuelles laterales [10].
Las ensacadoras modernas de alta versatilidad utilizan bocas universales adaptables de ajuste neumático y servomotores que permiten realizar cambios de formato en menos de cinco minutos sin necesidad de herramientas manuales [7]. Esta flexibilidad operacional evita cuellos de botella en plantas comerciales donde se fabrican decenas de fórmulas y presentaciones distintas durante el mismo turno de trabajo [34].
Celdas Robóticas de Paletizado y Cobots Integrados
Una vez que el saco de alimento para mascotas es llenado y sellado, el flujo continuo debe integrarse con celdas de paletizado de alta velocidad [22]. La incorporación de brazos robóticos articulados de 4 o 6 ejes y colaborativos (cobots) equipados con garras de presión neumática o vacío permite formar mosaicos de paletizado estables y compactos [22].
| Secuencia del Proceso / Fase | Dinámica Operativa / Mecanismo |
|---|---|
| Fase 1 | Boca de Ensacado Automático |
| Fase 2 | Balanza Dinámica Checkweigher] --(Rechazo Automático si ±g > Tolerancia) |
|
v
| Eslabón / Punto de Transmisión | Mecanismo de Dispersión / Dinámica |
|---|---|
| Estación de Aplanado / Conformado de Sacos | Tránsito y dispersión |
| Celda de Paletizado Robótico / Cobot | Tránsito y dispersión |
| Envolvedora Orbital de Film Estirable | Impacto zootécnico / Colonización en destino |
El aplanado previo del saco mediante cintas presoras de rodillos dobles es indispensable para extraer bolsas de aire internas y nivelar el perfil del producto. Un saco mal aplanado provoca la deformación del palet durante el almacenamiento en estanterías de gran altura, incrementando el riesgo de vuelco y rotura del empaque exterior [8]. Los cobots aplican patrones de entrelazado calculados por software, maximizando la utilización de la superficie de la tarima de madera o plástico y asegurando un transporte logístico eficiente [22].
Sistemas de Pesado y Dosificación en Ensacadoras
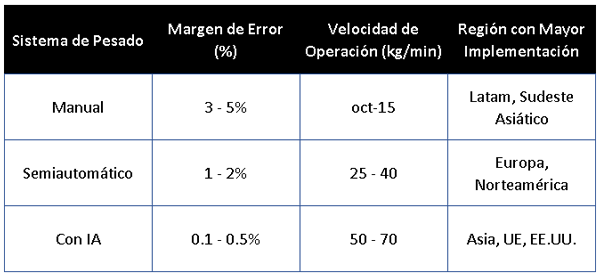
El pesaje neto ofrece mayor velocidad y precisión que el pesaje bruto al separar mecánicamente el ciclo de dosificación del llenado del saco. La selección adecuada del método de pesaje en la línea de ensacado y embolsado de alimentos balanceados condiciona tanto el costo inicial de la maquinaria como el retorno de inversión a través de la eliminación del sobrepeso [11].
Pesaje Bruto vs. Pesaje Neto
- Sistemas de Pesaje Bruto: El saco actúa como recipiente de pesaje. El empaque se sujeta a la boca de descarga y las celdas de carga miden de forma simultánea el peso del saco y del producto a medida que fluye. Si bien reduce la altura de la estructura mecánica, la velocidad operativa queda limitada (máximo 300 a 400 sacos/hora), ya que la dosificación no puede iniciar hasta que el operario o brazo mecánico coloque el saco en la boca [11].
- Sistemas de Pesaje Neto: Utilizan una tolva acumuladora de pesaje (cubeta) suspendida sobre celdas de carga independientes, situada por encima de la boca de ensacado. Mientras la máquina descarga una dosis pesada en el saco posicionado abajo, la tolva superior inicia inmediatamente el siguiente ciclo de dosificación. Esta operación en paralelo incrementa la productividad hasta 1.200 sacos/hora y reduce la longitud de la columna de producto en vuelo, logrando tolerancias extremadamente precisas [11].
"En pesaje neto, la masa de producto que cae libremente tras el cierre de la compuerta radial ('producto en cola') se calcula electrónicamente mediante algoritmos predictivos en el PLC, ajustando de forma dinámica la apertura fina del alimentador en cada pesada." — David Pernia Grillo, Especialista en Automatización de Envasado [5]
Tecnologías de Alimentación y Dosificación de Harinas y Pellets
Las características físicas del alimento balanceado determinan el dispositivo mecánico alimentador encargado de llenar la tolva de pesaje [14]:
- Alimentación por Gravedad mediante Compuerta Radial Doble: Ideal para raciones peletizadas o extruidas con buena fluidez. Utiliza aberturas diferenciadas para dosificación gruesa (90% del peso en alto flujo) y dosificación fina (10% final mediante micro-aperturas) [34].
- Alimentador por Cinta Transportadora: Recomendado para mezclas con adición de melaza, grasas o raciones que presentan alta cohesividad y riesgo de plaste. Previene el aplastamiento de pellets frágiles [14].
- Alimentador por Doble Rosca Sinfín (Tornillo Dosificador): Esencial para harinas finas, premezclas vitamínico-minerales y polvos de baja densidad. La rosca principal carga rápidamente el volumen mayoritario y la rosca secundaria de paso reducido realiza el ajuste de gramos finales [33].
- Bandeja Vibratoria de Frecuencia Variable: Utilizada en pet food de alta gama para evitar la fractura de la croqueta, modulando la amplitud de vibración mediante variadores electromagnéticos [34].
Evaluación Metrológica de Sistemas de Pesado y Dosificación
| Esquema de Pesaje | Mecanismo de Control | Velocidad (Sacos 25 kg/h) | Tolerancia Promedio | Adecuación de Producto |
|---|---|---|---|---|
| Pesaje Bruto Neumático | Compuerta lineal simple | 250 - 350 | ±100 g | Pellets ganaderos estándar |
| Pesaje Neto por Gravedad | Compuerta radial doble sector | 800 - 1.000 | ±15 g | Croquetas y pellets procesados |
| Pesaje Neto por Rosca Doble | Sin fin accionado por Servomotor | 400 - 600 | ±10 g | Harinas, núcleos y premezclas |
| Pesaje Neto por Cinta / Vibrante | Control variador frecuencial | 600 - 850 | ±5 g | Pet food delicado o frágil |
Puntos Críticos de Control en Embolsado Industrial
La implementación de una matriz de Puntos Críticos de Control (PCC) en la línea de ensacado previene riesgos de contaminación, errores de empaque y desviaciones legales de peso. Dentro del sistema HACCP y las certificaciones internacionales de inocuidad como Safe Feed / Safe Food o GMP+, la zona de ensacado exige monitoreos continuos e instrumental de inspección en tiempo real [12], [30].
Matriz Estructurada de 10 Puntos Críticos de Control (PCC) en Embolsado Industrial
| PCC # | Etapa del Proceso | Peligro / Riesgo Asociado | Límite Crítico Operativo | Sistema de Monitoreo | Cita Técnica |
|---|---|---|---|---|---|
| 1 | Molienda y Tamizado Pre-Ensacado | Presencia de cuerpos extraños o partículas sobremedida | Malla tamiz intacta (0% retención >5 mm) | Inspección visual e imanes de alta intensidad | [32] |
| 2 | Trampa Magnética e Inspección de Metales | Contaminación con virutas o restos metálicos ferrosos/no ferrosos | Detección fe: 1,5 mm, no-fe: 2,0 mm, SS: 2,5 mm | Detector de metales en continuo con rechazo automático | [12] |
| 3 | Calibración Estática de Celdas de Carga | Deriva de cero e imprecisión en celdas de pesaje | Desviación cero < ±2 g; linealidad > 99,9% | Calibración diaria con pesas patrón certificadas | [15] |
| 4 | Control de "Producto en Cola" (PLC) | Variación de peso acumulado por cambio de densidad | Tolerancia neta por saco: ±0,1% del peso nominal | Algoritmo autoadaptativo de corrección pesada a pesada | [5] |
| 5 | Soplado y Extracción de Polvo en Boca | Acumulación de harina en la pestaña de sellado | Ausencia visible de polvo en zona de costura/sellado | Aspersión de vacío y colectores de manguera activa | [16] |
| 6 | Desaireado y Densificación | Inestabilidad del palet por bolsa abombada con aire atrapado | Presión negativa de sonda de vacío (-0,4 bar) | Sondas perforadas de extracción de aire interno | [8] |
| 7 | Hermeticidad de Sellado / Temp. Costura | Costura floja, sellado térmico deficiente o poro abierto | Temp. termosellado: 180°C - 220°C (según micras) | Sensores de temperatura IR y prueba de presión física | [16] |
| 8 | Control Dinámico de Peso (Checkweigher) | Sacos fuera de norma legal de contenido neto | Límite T1 (1,5%) y T2 (3,0%) según norma de metrología | Báscula en cinta de alta velocidad con expulsor neumático | [12] |
| 9 | Codificación, Trazabilidad y Código de Barras | Errores en fecha de caducidad, lote o tabla nutricional | Visibilidad 100% y legibilidad de código matricial | Lectores de visión artificial e inspección OCR | [18] |
| 10 | Conformado y Conteo de Sacos en Paletizador | Caída de sacos, palet inestable o deformación por estiba | Mapeo de capa plano (desviación vertical < 10 mm) | Sensores ópticos de posición y presores laterales | [22] |
Tecnologías de Sellado y Preservación de Alimento Balanceado
Un sellado deficiente provoca la rancidez oxidativa de los lípidos y la proliferación de hongos fúngicos en el alimento empacado. La conservación de las raciones elaboradas depende de la integridad de la barrera instalada entre el producto y el medio ambiente [16]. El uso de grasas, aceites ricos en omega-3, vitaminas liposolubles y pigmentantes en raciones peletizadas o extruidas exige sistemas de envasado impermeables a la humedad ambiental y al oxígeno [16].
Tipos de Empaques y Métodos de Cierre
- Sacos de Papel Kraft Multicapa con Lámina de PE Intermedia: Utilizados comúnmente en alimento para cerdos, aves y premezclas. El cierre se realiza mediante costura con hilo de poliéster reforzado y pegado de cinta (cinta de ribete o crepe paper). Para productos altamente higroscópicos, se aplica termosellado por reactivación de adhesivo Hot-Melt o sellado del liner interior de polietileno previo al cosido [16].
- Sacos de Polipropileno Trazado (PP Woven Bags): Destacados por su alta resistencia mecánica a la tracción y punzamiento, ideales para raciones ganaderas masivas de 40 kg. Requieren costura directa o laminación interna con PE (bopp film) para evitar la migración de humedad [30].
- Bolsas de Plástico Coextruido Laminado (PE / PET / Aluminio): Estándar indiscutido en la industria de pet food y dietas acuícolas de alto valor [10]. Permiten la inclusión de cierres herméticos re-sellables (zipper o click-to-close), válvulas desgasificadoras unidireccionales y acabados de alta definición gráfica [10].
Tecnologías Avanzadas de Sellado y Desaireado
- Termosellado de Impulso y Soldadura Continua: Utiliza mordazas calefaccionadas con control PID para fundir las capas de polietileno, generando una soldadura sólida sin degradar el plástico.
- Sellado por Ultrasonido: Aplica sonotrodos de alta frecuencia (20 kHz) que ejercen vibración mecánica sobre las moléculas de plástico en la zona de sellado. Esta tecnología atraviesa posibles contaminantes presentes en la boca del saco (como polvo de harina o grasa), logrando un cierre 100% hermético sin alterar la temperatura del producto circundante.
- Sistemas de Extracción de Aire y Purga con Nitrógeno (MAP): En el envasado de alimentos extruidos para acuicultura y mascotas, la extracción de aire atrapado mediante sondas de vacío combinada con la inyección de nitrógeno gaseoso reduce la concentración de oxígeno residual por debajo del 1%, ralentizando la degradación lipídica de 6 a 18 meses [8].
Optimización de Costos y Mermas en Líneas de Ensacado
La erradicación del sobrepeso promedio en los sacos recupera entre el 0,5% y el 1,5% de la facturación bruta anual de la planta. En plantas agroindustriales con capacidades de producción de 30 Toneladas/hora o superiores, las imprecisiones en las básculas de ensacado representan una fuga invisible de capital de proporciones masivas [20], [21].
Modelización Financiera de la Merma por Sobrepeso (Giveaway)
Considérese una planta de balanceados comercial que opera a un ritmo de 100.000 toneladas anuales embolsadas en sacos de 40 kg (2.500.000 sacos/año), con un costo de producción promedio de 300 USD por tonelada (0,30 USD/kg):
Fórmula: Sacos Producidos = (100.000.000 kg / 40 kg/saco) = 2.500.000 sacos/año
Si la ensacadora opera con una desviación sistemática positiva de apenas +100 g (+0,1 kg) por saco para garantizar el peso mínimo legal:
Fórmula: Sobrellenado Total Anual = 2.500.000 sacos × 0,1 kg = 250.000 kg = 250 Toneladas
Fórmula: Costo Financiero Directo = 250 Toneladas × \300 USD/Ton = \75.000 USD/año
Si la desviación aumenta a +250 g por saco (común en sistemas de ensacado manual o semiautomático desgastado), la pérdida anual se eleva a $187.500 USD/año [21].
Reducción de Pérdidas por Sack-Off y Rehumectación
Otro factor crítico en el balance de masa de la planta es la pérdida de humedad por evaporación durante el peletizado y enfriado (Sack-Off) [25]. La ración ingresa acondicionada con vapor a 80°C - 85°C y pierde entre 1,0% y 2,0% de agua en el enfriador contracorriente [25].
"La adición de aditivos rehumectantes con surfactantes en la mezcladora permite retener la humedad del vapor condensado en la matriz del pellet, reduciendo las mermas por Sack-Off en un 0.67% y mejorando la durabilidad del pellet (PDI) antes del ensacado." — Federico Jaller Jaramillo, Especialista en Peletizado [25]
Preguntas Frecuentes (FAQ)
Q: ¿Cuál es la diferencia entre ensacado manual y automático en alimento balanceado? A: El ensacado manual depende de operarios con altas variaciones de peso (±250-500 g) y baja velocidad (150 sacos/h), mientras que el automático utiliza pesaje neto y robótica, alcanzando 1.200 sacos/h con desviaciones de ±15 g [11], [19].
Q: ¿Cómo evitar diferencias de peso y mermas en el embolsado de balanceados? A: Se evita instalando ensacadoras de peso neto con control autoadaptativo de "producto en cola", verificadores dinámicos (checkweighers) con rechazo automático y protocolos de calibración diaria con pesas patrón certificadas [5], [12], [15].
Q: ¿Qué tecnologías se aplican en el ensacado y paletizado de pet food? A: Se utilizan ensacadoras universales multiformato, dosificadores vibratorios para no fracturar croquetas, desaireado por sonda de vacío, termosellado hermético con nitrógeno y celdas robóticas o cobots para paletizado de alta densidad [8], [10], [22].
Q: ¿Cómo influye la tecnología de embolsado en la conservación del alimento balanceado? A: El envasado con desaireado activo, soldadura continua o ultrasonido e inyección de gases inertes (nitrógeno) evita el ingreso de humedad y oxígeno, reduciendo la enranciamiento oxidativo de grasas y previniendo hongos [8], [16].
Q: ¿Cuál es el peso máximo recomendado en sacos para la protección de salud ocupacional? A: El peso máximo recomendado es de 25 kg por saco, ajustándose a la normativa de salud laboral para prevenir lesiones lumbares en trabajadores y optimizar el manejo logístico [35].
Fuentes y Referencias Técnicas
Este artículo fue construido utilizando exclusivamente conocimiento empírico validado de la comunidad de expertos:
-
Molinos Azteca y Juper S.A. de C.V.: Servicios Integrales Molinos Azteca en Plantas de Alimentos
-
Giuseppe Bigliani: Sostenibilidad en Alimentos Balanceados
-
Felix Soriano: Tecnología en monitoreo de alimentación
-
Alejandro Cerruti: Optimización de Dietas en Feedlot: Mixer vs. Maíz/Concentrado
-
David Pernia Grillo: Precisión de Pesaje en Ensacadoras de Alimentos Balanceados
-
PAYPER: Tecnología PAYPER para Ensacado de Alimentos Balanceados
-
Miquel Parramona: Ensacadoras Concetti: Versatilidad de 2 a 25 kg
-
Miquel Parramona: Necesidad de Densificación en Polvos de Balanceados
-
Ciro Lopez Coello: Robot de Ensacado: Seguridad y Eficiencia en Alimento
-
Miquel Parramona: Maquinaria de Embolsado Petfood: Requisitos Técnicos
-
Miquel Parramona: Pesaje Neto vs. Bruto: Velocidad y Precisión en Alimentos
-
Miquel Parramona: Verificación de Peso en Continuo para Balanceados
-
Miquel Parramona: Impacto de la Automatización en Embolsado de Balanceados
-
Heider Martins: Equipos de Dosificación: Materias Primas
-
Jorge Gómez: Verificación Dinámica de Ensacadoras en Balanceados
-
Miquel Parramona: Pilares Técnicos del Envasado en Alimentos Balanceados
-
Jérôme Lamoine, Ivan Gaytan: Precisión en Dosificación de Aditivos en Polvo
-
FIGAP: Visión Artificial para Ensacado de Alimentos Balanceados
-
FIGAP: Ineficiencias del Ensacado Manual: Desviaciones, Mermas y Errores
-
Mariano Prevost: Flujo de Producción en Planta de Alimentos Balanceados
-
FIGAP: Pérdidas por pesaje impreciso en plantas agroindustriales
-
Miquel Parramona: Control de Peso con Cobots en Ensacado de Pet Food
-
Patricia Jazo: El costo oculto del ensacado manual en agroindustrias
-
Joaquin A. Paulino: Cálculo de capacidades de equipos en plantas de alimento
-
Federico Jaller Jaramillo: Reducción de SackOff con aditivos rehumectantes
-
Ronny Ortega: Factores clave para automatización en plantas de alimentos
-
Molinos Azteca, Departamento Técnico.: Mezcladoras Verticales de Tolva al Piso para Grandes Volúmenes
-
Cristiano Casini: Medición de Granos en Silo Bolsa con Balanza
-
Ing Agr Pablo A. Cattani: Mejorar Aplicación de Aditivos en Silaje
-
Dpto. Técnico de PRONACA: Control de calidad de envase y etiquetado de alimento avícola
-
Dto Técnico. Eurotec Nutrition Argentina: Orden de Carga de Ingredientes en Mixer para Lechería
-
M.V.Z. José Exiquio Jiménez Torres: Errores en la elaboración de alimento balanceado
-
Andrés Mauricio Montoya: Desafíos en la dosificación de microingredientes
-
Giuseppe Bigliani: Precisión en Ensacado de Alimentos para Mascotas (8-18 kg)
-
Severino Pérez: Peso Máximo Sacos Alimento Balanceado: Salud Ocupacional